19 июня 2026, 14:37
НАСА испытало экспериментальный четырёхколёсный ровер ERNEST

НАСА провело испытания экспериментального четырёхколёсного ровера ERNEST (Exploration Rover for Navigating Extreme Sloped Terrain) в пустыне Колорадо. Он может лечь в основу будущих луноходов и марсоходов.
Ровер имеет длину около 1,2 м, а по скорости движения он почти в 10 раз опередил предыдущие версии. ERNEST в ходе недельного испытания прошёл приблизительно 26 км за 37 часов движения. На отдельных участках ровер развивал скорость до 1 км/ч — около на порядок выше, чем скорость «Кьюриосити» и «Персеверанс».
Система получила новую схему шасси без пассивной подвески, которая ранее распределяла нагрузку между шестью колёсами за счёт рычагов и шарниров. У ERNEST же используется активная подвеска. Её конструкция даёт возможность роверу не только перераспределять вес между колёсами, но и выбирать разные режимы движения: перемещение на колёсах, змейку и «шагание» вплоть до карабканья на препятствия. Алгоритм сцепки предполагает, что ровер будет переключаться обратно в более энергоэффективный пассивный режим подвески. Четыре индивидуально управляемых сетчатых колеса дают ему возможность ехать не только вперёд и назад, но и боком.

Испытания проводили днём, на рассвете, в сумерках и ночью, чтобы проверить работу ровера при сложном освещении.
Платформу ERNEST развивали с помощью обучения с подкреплением. Сначала в JPL создали высокоточную виртуальную модель ровера, загрузили в неё информация о поведении реальной машины на разных типах грунта, а затем запускали симуляции на вычислительном кластере. После этого алгоритмы проверяли на испытательной площадке Mars Yard с песчаными гребнями, каменными завалами, ступенями и крутыми уклонами.

Теперь инженеры объединят выбор режима активной подвески с планированием дальних маршрутов. Это позволит роверу решать, какие препятствия можно преодолеть, а какие лучше объехать.
Читают сейчас
31 минуту назад
GPT-5.5 отключат 14 октября
OpenAI объявила о выводе GPT-5.5 из ChatGPT, ChatGPT Work и Codex. Модель перестанет быть доступна 14 октября 2026 года — это касается всех тарифов, в том числе потребительские планы, Business, Enterp
4 часа назад
Игра «Миссия Луна»: построить лунную базу и решить, что создавать, когда всё идёт не по плану
В России начали разрабатывать компьютерную игру о жизни на Луне. «Миссия Луна» — многопользовательская кооперативная игра, где экипаж строит и обслуживает постоянную лунную колонию. Анонсируют проект
4 часа назад
Perscale news #11. Fine-grained token, SQID, stdout log streaming
Всех категорически приветствую, любители нагрузки. Сегодня в выпуске: - Stdout log streaming - Fine-grained токены - SQID для публичных ID Читать далее
4 часа назад
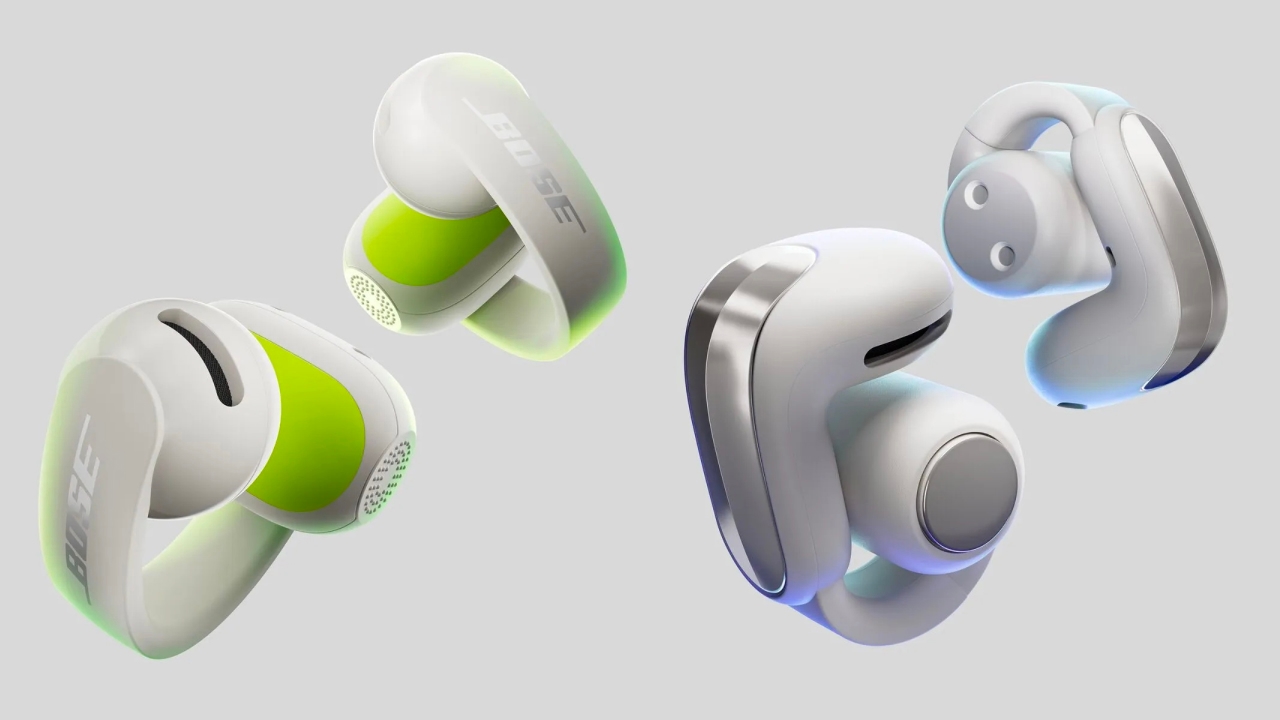
Bose представила открытые гарнитура Ultra Open Earbuds 2 и Sport Open Earbuds
Bose представила две модели открытых TWS‑наушников: второе поколение Ultra Open Earbuds и спортивные Sport Open Earbuds. Устройства крепятся с помощью клипс и используют технологию OpenAudio, с которо
5 часов назад
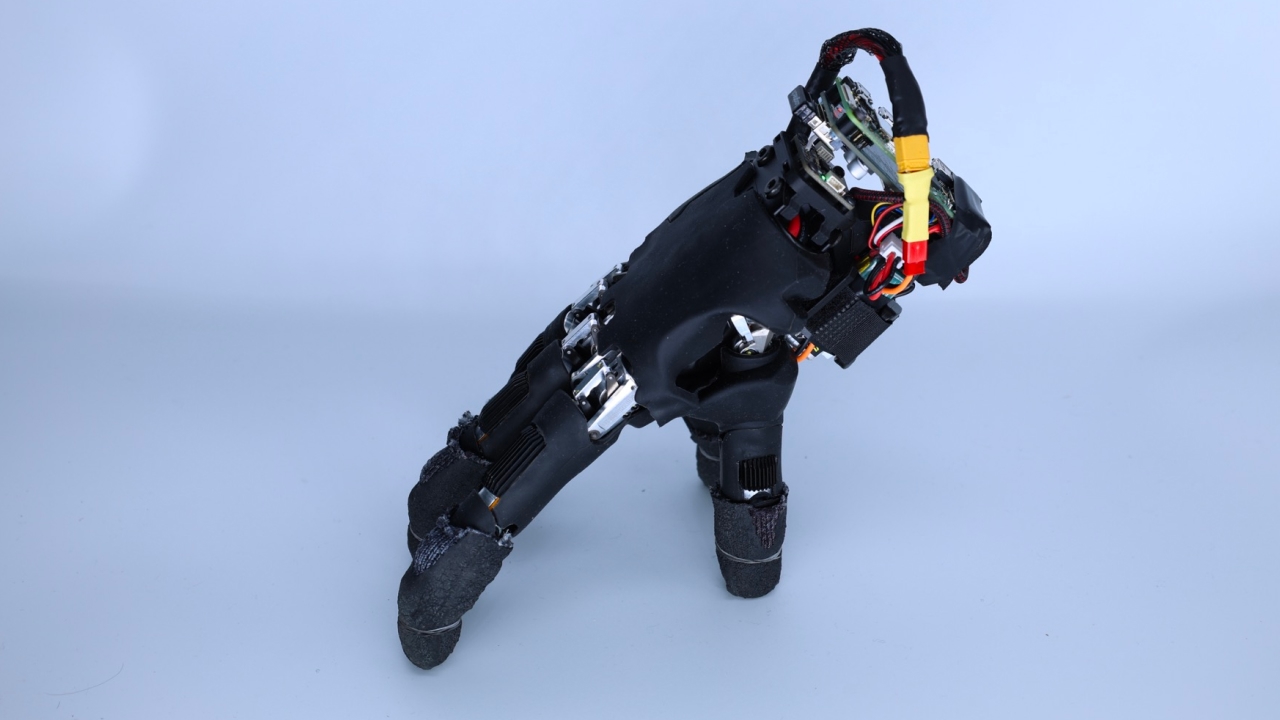
Исследователи из ETH Zurich научили роботизированную кисть ходить на пальцах и нажимать клавиши
Исследователи из лаборатории Soft Robotics Lab при Швейцарской высшей технической школы Цюриха научили антропоморфную роботизированную кисть передвигаться на пальцах. Робот умеет ползать по разным пов